Bu derste oyunun haritası 🗺️
- Plan nedir? — tepki vermek ile plan yapmak; Shakey robotu ve STRIPS
- F.E.A.R. ve GOAP — “üç durum ve bir plan”
- A* ile plan aramak — dünya durumları bir graf (adım adım arama)
- Canlı yeniden planlama — kapıyı tutarsanız asker ne yapar?
- Kod — 40 satırlık planlayıcı + iki laboratuvar
- HTN — görevleri alt görevlere bölmek (Transformers, Killzone, Horizon)
- Gerçek oyunlarda — Shadow of Mordor, Tomb Raider, Deus Ex, Horizon Zero Dawn
- Kütüphaneler — CrashKonijn GOAP, ReGoap, Fluid HTN, GTPyhop, unified-planning
…bir NPC’nin eylemlerini “ön koşul + etki + maliyet” olarak tanımlayabilecek, A* ile en ucuz planı bulabilecek, plan başarısız olunca yeniden planlayan bir asker yazabilecek ve GOAP ile HTN arasında bilinçli seçim yapabileceksiniz.
F.E.A.R.’daki Alma’nın amacı: tok olmak. İki yolu var: pizza ısmarlamak (para gerekir) ya da pasta yapmak (tarif gerekir).
- Parası yoksa? Önce bankamatikten para çeker, sonra pizza ısmarlar. İki eylemlik bir plan.
- Bunu hiçbir yerde “önce para çek, sonra ısmarla” diye yazmadık. Sadece her eylemin neye ihtiyaç duyduğunu (ön koşul) ve neyi değiştirdiğini (etki) söyledik.
- Eylemleri zincirlemek planlayıcının işi. Tasarımcı eylem ve hedef ekler; geçişleri kimse yazmaz. Bugünün konusu bu.
🎯 Bu konu için bilmeniz gerekenler
Yeşil = gerekli · kesikli = faydalı ama şart değil. Tıklayınca ilgili sunuma gider.
Mini sözlük
| planning · plan | planlama · plan | Hedefe götüren eylem dizisini önceden bulmak · o dizi |
| goal | hedef | Ulaşılmak istenen dünya durumu: “hedef etkisiz = doğru” |
| world state | dünya durumu | Planlayıcının bildiği gerçekler: silah dolu mu, hangi odadayım… |
| action · precondition · effect | eylem · ön koşul · etki | Eylem, ön koşulları doğruysa yapılabilir; yapılınca etkileri dünyayı değiştirir |
| cost | maliyet | Eylemin “pahalılığı”; planlayıcı en ucuz planı arar |
| replanning | yeniden planlama | Plan bozulunca yeni durumla baştan plan yapmak |
| STRIPS | — | Stanford Research Institute Problem Solver (1971): klasik planlama dili |
| GOAP | hedef odaklı eylem planlama | Goal-Oriented Action Planning: STRIPS’in oyunlara uyarlanmış hâli (F.E.A.R.) |
| HTN · compound / primitive task · method | hiyerarşik görev ağı · bileşik / ilkel görev · yöntem | Büyük görevleri “tarif kitabındaki” yöntemlerle alt görevlere bölerek plan yapmak |
| working memory | çalışma belleği | NPC’nin bildikleri ve hatırladıkları (kara tahtanın akrabası) |
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
Önce Alma’nın mutfağı: sırayı kim yazıyor? 🍕
Beş eylem kartı var. Her kartta yalnızca iki bilgi yazıyor: ne ister (ön koşul) ve ne sağlar (etki). Hedef tek: tok olmak. Kartların sırasını biz yazmıyoruz; planlayıcı kuruyor. Senaryoları deneyin: dünya değişince plan nasıl değişiyor?
Tepki vermek mi, plan yapmak mı?
| FSM / BT | GOAP / HTN | |
|---|---|---|
| Kim karar sırasını yazar? | Tasarımcı (oklar, ağaç) | Planlayıcı (arama) |
| Yeni davranış eklemek | Geçiş / dal eklemek | Eylem eklemek |
| Beklenmedik çözümler | Yok | Var (bazen istenmeyen!) |
| Maliyet | Çok ucuz | Arama yapar: daha pahalı |
| Hata ayıklama | Kolay | Plan neden böyle? sorusu zor |
Hikâye: Shakey, ilk “düşünen” robot (SRI, 1966–1972) 🤖
- Stanford Research Institute’te kamerası, mesafe ölçeri ve tekerlekleri olan bir robot: Shakey (sarsıla sarsıla hareket ettiği için).
- Ona “kutuyu diğer odaya it” gibi komutlar veriliyordu. Bunun için iki problem çözülmeliydi: nasıl gideceğim? ve hangi sırayla ne yapacağım?
- Birinci soru için Hart, Nilsson ve Raphael A* algoritmasını yayımladı (1968). İkincisi için Fikes ve Nilsson STRIPS planlayıcısını (1971).
- Yani oyunlarda kullandığımız yol bulma ve eylem planlama aynı robotun iki beyninden doğdu.
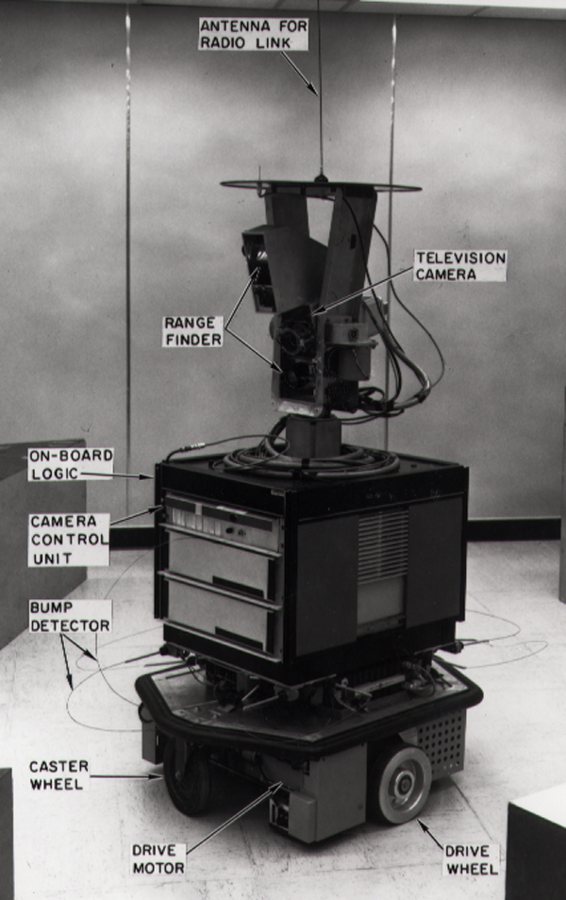
35 yıl sonra Jeff Orkin, F.E.A.R.’da bu ikisini birleştirdi: A*’ı hem harita üzerinde yol, hem de eylem uzayında plan bulmak için kullandı.
- Hedef: istenen dünya durumu
- Eylem: ön koşullar + etkiler (ekle/sil listeleri)
- Planlayıcı: başlangıç durumundan hedefe götüren eylem dizisini arar
Bugün akademide aynı fikir PDDL diliyle ve Uluslararası Planlama Yarışması’nda yaşıyor.
Eylemler tablosu: Alma örneği
| eylem | ön koşul | etki | maliyet |
|---|---|---|---|
| Pizza ısmarla | para = ✔ | tok = ✔ | 2 |
| Pasta yap | tarif = ✔ | tok = ✔ | 8 |
| Para çek | — | para = ✔ | 3 |
| Tarif bul | — | tarif = ✔ | 1 |
Hedef: tok = ✔. Başlangıç: hiçbir şey yok.
- Plan A: Para çek (3) → Pizza ısmarla (2) = 5
- Plan B: Tarif bul (1) → Pasta yap (8) = 9
- Planlayıcı en ucuzunu seçer: Plan A. Bankamatik bozuksa (Para çek başarısız) yeniden planlar → Plan B.
- Maliyetler bir kişilik de olabilir: tembel Alma için pasta 20 maliyetli, hevesli aşçı Alma için 2.
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
📸 Oyundan bir kare: F.E.A.R. (2005)
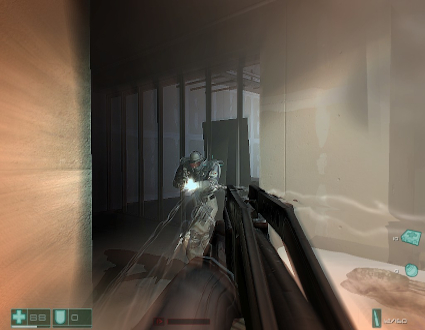
Görsel: F.E.A.R. oynanış görüntüsü, Monolith Productions, Wikipedia (eğitim amaçlı adil kullanım)
Derin hikâye: F.E.A.R. (Monolith, 2005) 👻
Oyuncular ve eleştirmenler F.E.A.R.’ın düşmanlarını yıllarca “oyun tarihinin en akıllı askerleri” listelerinde saydı: siper alıyor, körlemesine ateş ediyor, pencereden atlıyor, masayı devirip kendine siper yapıyor, takım hâlinde ilerliyor.
Jeff Orkin’in GDC 2006 bildirisi “Three States and a Plan” bu zekânın sırrını açıkladı ve başlığıyla herkesi şaşırttı:
- Karakterlerin FSM’inde sadece üç durum var: Goto (bir yere giderken animasyon oynat), Animate (animasyon oynat), UseSmartObject (aslında Animate’in veri güdümlü hâli). Yani gerçekte iki durum!
- Zor iş, hangi animasyonun ne zaman ve nereye giderken oynatılacağına karar vermek. Bunu FSM değil, bir planlayıcı yapıyor.
Aynı hedefler, farklı eylemler: asker, suikastçı, fare
Orkin’in örneği: GDC06 adlı hedef setinde sadece iki hedef var: Devriye ve Düşmanı öldür. Aynı seti üç farklı karaktere veriyorlar:
| karakter | eylem seti | davranış |
|---|---|---|
| Asker | silahla ateş, siper… | Devriye gezer, oyuncuyu görünce ateş eder |
| Suikastçı | görünmezlik, duvara yapışma, yakın dövüş | Görünmez koşar, duvara yapışır, oyuncuyu görünce atlayıp yumruklar |
| Fare | sadece yürümek | Saldıramaz: “öldür” için plan bulamaz, düşük öncelikli “devriye”ye döner |
Planlamanın üç faydası (Orkin)
STRIPS’ten GOAP’a: oyun için dört değişiklik
| değişiklik | ne demek? | neden? |
|---|---|---|
| Eylem başına maliyet | Pizza 2, pasta 8 | Tercih belirtmek; A* ile en ucuz planı aramak |
| Sabit boyutlu dünya durumu | Ekle/sil listeleri yerine bir dizi: TargetDead, WeaponLoaded, OnVehicleType, AtNode… | Hangi eylemin hangi koşulu sağladığını bulmak çok hızlı. Bedeli: aynı anda tek hedef, tek silah düşünülür; hangisi olduğuna planlayıcının dışındaki sistemler karar verir. |
| Prosedürel ön koşul | Diziye sığmayan kontroller için kod: “kaçabileceğim güvenli bir yol var mı?” | Pahalı kontroller (NavMesh’te yol arama) sadece gerektiğinde yapılır |
| Prosedürel etki | Etki anında değil, animasyon bitince uygulanır | Oyunda eylemler zaman alır |
F.E.A.R. aramayı hedeften geriye doğru (regressive) yaptı. Sonraki oyunlarda ileri arama da kullanıldı; Éric Jacopin’e göre ileri arama hata ayıklamada daha kolay. Bu sunumdaki demolar ileri arama yapıyor.
“Takım taktiği” yanılsaması
F.E.A.R.’da genel bir koordinatör, yakındaki askerleri periyodik olarak timlere ayırır. Sadece dört basit tim davranışı var:
- Get-to-Cover: biri bastırma ateşi yaparken diğerleri sipere
- Advance-Cover: biri ateşle örterken diğerleri daha yakın sipere
- Orderly-Advance: tek sıra ilerle, sondaki arkayı kollasın
- Search: ikili gruplarla odaları ara
Tim davranışı askerlere emir verir; emre uymak da askerin hedeflerinden biridir. Kaçmak gibi daha önemli bir hedef emri geçebilir.
🎬 Ara: F.E.A.R.’ın askerleri nasıl plan yapıyor?
Building the AI of F.E.A.R. with Goal Oriented Action Planning
AI and Games (Tommy Thompson) · YouTube’da aç
Alma’nın mutfağındaki kartların gerçek oyundaki karşılığı: askerlerin eylemleri, ön koşulları ve etkileri; oyuncunun “takım hâlinde düşünüyorlar” sandığı davranışların nasıl ortaya çıktığı.
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
Plan aramak = graf üzerinde en kısa yol
- Düğüm: bir dünya durumu (hangi gerçekler doğru)
- Kenar: o durumda ön koşulu tutan bir eylem; ok, etkilerin uygulandığı yeni duruma gider
- Kenar ağırlığı: eylemin maliyeti
- Hedef: “tok” gerçeğini içeren herhangi bir durum
- Orkin: “A* aslında genel bir arama algoritmasıdır.” F.E.A.R. aynı A* kodunu hem NavMesh’te yol hem de bu grafta plan bulmak için kullandı.
🎒 Tek slaytta A*
- Her düğüm için g = başlangıçtan buraya gerçek maliyet, h = buradan hedefe tahmin, f = g + h.
- Açık liste (öncelik kuyruğu): keşfedilmiş ama henüz genişletilmemiş düğümler. Her adımda f’si en küçük olanı çek.
- Hedefse: bitti, geriye doğru ebeveynleri izleyerek planı çıkar. Değilse: ön koşulu tutan her eylem için yeni düğüm üret, açık listeye koy.
- h = 0 ise A* = Dijkstra (En Kısa Yollar sunumu). İyi bir h aramayı hızlandırır; h gerçek maliyeti aşmamalı ki en ucuz plan bulunsun.
A*’ı haritalarda Y8’de ayrıntılı göreceğiz.
Arama ağacını okuma kılavuzu
- Her kutu bir dünya durumu; üstünde o duruma hangi eylemle gelindiği yazar. En üstteki BAŞLANGIÇ.
- Her çizgi bir eylem: ön koşulu tuttuğu için o durumdan yapılabiliyor.
- g = buraya kadar harcanan maliyet · h = hedefe kalan tahmin · planlayıcı hep g + h’si en küçük kutuyu açar.
- Kesikli kutu = üretildi ama henüz açılmadı (bekleme listesinde).
- Yeşil yol = bulunan en ucuz plan.
- silah dolu · yedek şarjör var · sağ odada: askerin başlangıç durumu.
- 🧠 ile başlayanlar: askerin hafızası — daha önce denedi ve olmadı (kapı açılmıyor, tekme işe yaramadı, cephanelik boş).
- sezgiyi kapat: h = 0. Aynı plan bulunur ama daha çok kutu açılır.
Önce “İleri ▶|” ile tek tek ilerleyin ve her adımda “şimdi hangi kutuyu açar?” diye tahmin edin.
Adım adım plan arama 🔎
- Varsayılan durumda adım adım ilerleyin: en ucuz plan Cephane al → Şarjör tak → Kapıdan geç → Ateş et (4). Kesikli kutular üretilmiş ama genişletilmemiş düğümler.
- “🧠 kapı açılmıyor” kutusunu işaretleyin: plan kapı yerine tekmeyi kullanıyor. İkinci 🧠 kutusunu da işaretleyin: pencere.
- “🧠 cephanelik boş”: silah doldurulamıyor; tek yol Yumruk (7). Ama dikkat: yumruk her zaman mümkündü, sadece pahalıydı!
- “sezgiyi kapat”: kaç düğüm genişletildiğini karşılaştırın. Küçük problemde fark az; büyük alanlarda çok önemli.
- “silah dolu” + “sağ odada”: tek adımlık plan. Planlayıcı gereksiz eylem eklemez.
🔗 Başka gözle: etkileşimli anlatımlar ve yazılar
Aynı konuyu başka bir anlatımla, kendi elinizle oynayarak görmek çok işe yarar. Kartlar yeni sekmede açılır; çoğu İngilizce ama görsel ve etkileşimli.
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
F.E.A.R.’ın kapı sahnesi — canlı 🚪
- Hiçbir kutu işaretli değilken izleyin: dört adımlık plan sorunsuz yürüyor.
- “🚪 kapıyı bedeninle tut” → ↺ Baştan. Asker kapıyı açmayı deniyor, başarısız oluyor, “kapı açılmıyor” bilgisini çalışma belleğine yazıyor ve yeniden planlıyor: tekme. O da olmayınca pencere. Orkin’in GDC’de anlattığı sahnenin aynısı.
- “📭 cephanelik boş” → ↺ Baştan: cephane alamayınca plan yumruğa dönüyor.
- İkisini birden işaretleyin. Kaç kez yeniden planlıyor? Toplam süre ne kadar uzadı?
- Günlükte her planın maliyetine bakın: her başarısızlıktan sonra plan biraz daha pahalı ama hâlâ mümkün olan en ucuz.
Önemli tasarım ayrıntısı: başarısızlık bilgisi bir “gerçek” olarak dünya durumuna yazılıyor (🧠). Eylemlerin ön koşulları da bu gerçeklere bakıyor. Böylece planlayıcı aynı hatayı tekrar etmiyor.
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
🎒 Ön bilgi: sözlük, kopya ve öncelik kuyruğu
{"loaded": True, "inB": False}. Anahtar → değer. Sözlükte olmayan anahtarı yanlış kabul edeceğiz: s.get("loaded", False).yeni = dict(s) / {...s} / new Dictionary<,>(s).heapq.heappush, heapq.heappop. Küçük planlarda basit bir listeyi her adımda sıralamak da yeter.Eylemler ve iki yardımcı
Planlayıcı: A* (ya da sezgisiz hâli Dijkstra) (1/2)
Planlayıcı: A* (ya da sezgisiz hâli Dijkstra) (2/2)
Planı yürütmek ve yeniden planlamak
Üç sinyal yeniden planlamayı tetikler: plan bitti, bir eylem başarısız oldu, sıradaki eylemin ön koşulu artık tutmuyor (ör. hedef kaçtı). Ek olarak periyodik yeniden planlama, daha önemli bir hedefin ortaya çıkmasını yakalar.
🎒 Kod sözlüğü
| Dictionary<string, bool> · dict · {} | sözlük | Anahtar → değer tablosu; dünya durumu için ideal |
| s.TryGetValue(k, out var v) · s.get(k, False) | güvenli okuma | Anahtar yoksa hata yerine varsayılan değer |
| { ...s, ...eff } · dict(s); n.update(eff) | kopyalayıp birleştirme | Önce s’nin kopyası, sonra eff’teki anahtarlar üzerine yazılır |
| all(... for ...) · every(...) | hepsi mi? | Bütün elemanlar için koşul doğruysa True |
| heapq.heappush / heappop | yığın (heap) | Python’un öncelik kuyruğu: en küçük ilk çıkar |
| itertools.count() | sayaç | Eşit f değerlerinde karşılaştırma hatasını önleyen sıra numarası |
| Queue<T> · Peek · Dequeue | kuyruk | Plan adımları: sıradakine bak · sıradakini çıkar |
| float("inf") | sonsuz | “Henüz yol bilinmiyor” başlangıç değeri |
🌱 Isınma kodu: bu eylem şu an yapılabilir mi?
{ inB: true, loaded: true }: asker B odasında değilse ya da silah boşsa bu eylem aday bile olamaz.🌱 Isınma kodu: eylemin etkisini uygula
{ loaded: true, hasAmmo: false }. Kopya almadan değiştirirseniz planlayıcı aynı anda denediği diğer gelecekleri de bozar — GOAP yazan herkesin en az bir kez düştüğü tuzak. Bu iki fonksiyon + bir öncelik kuyruğu = planlayıcı.🧪 Canlı laboratuvar: askerin eylem tablosu
🐍 Laboratuvar: en ucuz planın maliyeti
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
HTN: hiyerarşik görev ağları
GOAP serbestçe arar: “hangi eylemler hedefe götürür?” HTN ise yukarıdan aşağı böler: “bu büyük görevi nasıl yaparım?”
- Bileşik görev (compound): “Düşmana saldır”. Kendi başına yapılamaz, bölünür.
- Yöntem (method): bir bileşik görevi bölmenin bir yolu + ne zaman geçerli olduğu. “Elinde kütük varsa: düşmana git, kütükle vur.”
- İlkel görev (primitive): doğrudan yapılabilen eylem; koşulu ve etkisi var.
- Planlayıcı kökten başlar, ilk uygun yöntemi seçer, alt görevleri sırayla ayrıştırır. Bir şey tutmazsa geri izler ve sonraki yöntemi dener.
Trunk Thumper: köprü bekçisi trol 🧌
Humphreys’in Game AI Pro’daki örneği (Transformers: Fall of Cybertron ekibinden):
Sonra tasarımcılar fikir değiştirir (“kütük saldırısı çok güçlü, vurduktan sonra kütük kırılsın”): yalnızca bir yöntem ve bir etki değişir.
HTN ayrıştırması — adım adım 🧌
- Varsayılan: trol düşmanı görüyor ama elinde kütük yok. “kütük yoksa” yöntemi seçiliyor; Ağacı sök görevi planlama sırasındaki dünya durumunu “elinde kütük var” yapıyor ve sonraki Kütükle vur bu sayede uygulanabiliyor.
- “yakında ağaç var”ı kapatın: Ağaç bul başarısız → geri izleme → saldırı yöntemi kalmadı → kök görev bir sonraki yönteme, Devriye’ye geçiyor.
- “düşmana yol var”ı kapatın: iki saldırı yöntemi de “Düşmana git”te tıkanıyor. Kaç adım boşa gitti?
- “düşmanı görüyor”u kapatın: ilk yöntem hiç denenmiyor.
Yığına dikkat: HTN’de “plan” sadece ilkel görevlerden oluşur; bileşik görevler planlama bitince ortadan kalkar.
HTN planlayıcının kalbi (Python) (1/2)
HTN planlayıcının kalbi (Python) (2/2)
Bu, Dana Nau’nun SHOP/Pyhop planlayıcılarının sade bir hâli. Özyineleme sayesinde geri izleme bedava: bir dal None dönerse döngü bir sonraki yöntemi dener.
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
GOAP’ın 20 yılı
HTN: Killzone’dan Horizon’a
Guerrilla’nın Decima motoru HTN’i geliştirmeye devam ediyor: “HTN Planning in Decima” (Tim Verweij, 2024) Prolog benzeri geri izlemeyi ve oyun içi hata ayıklamayı anlatıyor.
Ne zaman planlayıcı, ne zaman değil?
| FSM / BT | Utility | GOAP | HTN | |
|---|---|---|---|---|
| Karar | kural / öncelik | puan | serbest arama | yöntemlerle bölme |
| Tasarımcı kontrolü | çok yüksek | yüksek | orta | yüksek |
| Beklenmedik çözüm | yok | az | çok | az |
| İşlemci | çok ucuz | ucuz | arama (kontrollü) | arama (hızlı) |
| Uygun olduğu yer | basit düşmanlar, boss | simülasyon, RPG ekip | taktik nişancı, sızma | büyük, sürü / tim YZ’si |
- plan nedir?
- F.E.A.R. ve GOAP
- A* ile plan aramak
- canlı: yeniden planlama
- kod ve laboratuvarlar
- HTN: görevleri bölmek
- gerçek oyunlarda
- kütüphaneler ve entegrasyon
🧰 Kütüphaneler ve araçlar
| ad | platform | ne yapar / sınırları | nasıl eklenir |
|---|---|---|---|
| CrashKonijn GOAP | Unity · açık kaynak | Çok iş parçacıklı (Jobs) GOAP, görsel hata ayıklayıcı (planı ve maliyetleri gösterir), ScriptableObject veya kodla yapılandırma, iyi belgeler. Öğrenme eğrisi orta. | Package Manager → git URL: https://github.com/crashkonijn/GOAP.git?path=/Package |
| ReGoap | C# / Unity · açık kaynak | Genel amaçlı GOAP kütüphanesi ve Unity örnekleri. Eski ama okunabilir; kendi planlayıcınızı yazmadan önce incelemeye değer. | Kaynağı projeye kopyala |
| Fluid HTN | C# (Unity uyumlu) · açık kaynak | Sade ve hızlı HTN planlayıcı; akıcı (fluent) “domain builder” sözdizimi, kısmi planlar, slotlar. | Kaynağı / DLL’i projeye ekle |
| GTPyhop | Python · açık kaynak | Dana Nau’nun (SHOP’un yazarı) eğitim amaçlı HTN planlayıcısı; görev ve hedefleri birlikte destekler. | pip install gtpyhop ya da tek dosya |
| unified-planning | Python · açık kaynak | AIPlan4EU projesi: klasik planlama problemlerini Python’da kur, birçok akademik planlayıcıyla (PDDL) çöz. Oyun içi değil, prototip ve araştırma için. | pip install unified-planning |
| Kendi planlayıcınız | her motor | Bu sunumdaki 40 satır. Küçük alanlarda (≤ 20 eylem) en esnek ve en anlaşılır yol. Unreal ve Godot’da yerleşik GOAP/HTN yok; StateTree / BT ile birlikte kendi planlayıcınızı çağırabilirsiniz. | — |
Unreal ve Godot için mağazalarda üçüncü taraf GOAP/HTN eklentileri var; kalite ve bakım durumları çok değişken, eklemeden önce son güncelleme tarihine ve örnek projeye bakın.
🧩 Projenize GOAP eklerken: adım adım
- Dünya durumunu küçük tutun: 10–20 bool/enum. “Hangi düşman?” gibi seçimleri planlayıcının dışında yapın (F.E.A.R.’daki gibi).
- Eylem tablosunu bir hesap tablosunda tasarlayın: ad · ön koşul · etki · maliyet. Her eylem küçük ve tek amaçlı olsun.
- Hedefleri önceliklendirin (sabit sıra ya da utility puanı). En yüksek hedef için plan yoksa sıradakini deneyin.
- Yürütücü: her eylem bir animasyon/hareket; başarı, başarısızlık ve “sürüyor” döndürsün (BT’deki gibi).
- Başarısızlıkları belleğe yazın ve yeniden planlayın.
- Görselleştirin: NPC’nin başında hedef ve planı yazın; arama ağacını kaydedin.
🤖 Bu konuyu bir YZ kod asistanıyla yazarken
- Etkiyi orijinal duruma uygulamak (bütün dallar bozulur)
- Eylemlerin süresini unutmak: etkiler anında uygulanıyor
- Her karede yeniden planlamak (işlemci + kararsızlık)
- Dünya durumuna her şeyi koymak: arama uzayı patlar
- GOAP ile HTN’i karıştıran yarım bir mimari üretmek: hangisini istediğinizi söyleyin
“Unity 6, C#. Bir asker için GOAP yaz. Dünya durumu Dictionary
- Eylem tablosunu (ön koşul/etki/maliyet) siz tasarlayın, asistana planlayıcıyı yazdırın
- Durum kopyalamanın (immutability) açıkça yapılmasını isteyin
- Plan bulunamazsa ne olacağını (yedek hedef) belirtin
- Arama için düğüm sınırı ve zaman bütçesi isteyin
- Unit test: “şu başlangıç + şu hedef → şu maliyet” senaryoları
🔬 Araştırma ucu: dil modelleri plan yapabilir mi?
💬 Tartışma soruları
- F.E.A.R.’ın askerleri oyuncuyu aslında kanattan sarmıyor; yol bulma onları tesadüfen yanınızdan çıkarıyor. Bunu öğrenmek oyundan aldığınız keyfi azaltır mı? Tasarımcı bu “kazayı” nasıl bilerek büyüttü?
- Planlayıcı, tasarımcının hiç düşünmediği bir çözüm buldu (asker pencereden atladı). Bu ne zaman harika bir an, ne zaman bir hata raporu olur?
- Bir hayatta kalma oyununda köylü: odun topla → balta yap → ağaç kes → ev kur. Bunu davranış ağacıyla mı, GOAP ile mi yazardınız? Oyuna her ay yeni eşya eklenecekse cevabınız değişir mi?
- Sabah okula gelmek için yaptığınız planı GOAP gibi yazın: hedef, 4–5 eylem, ön koşullar, etkiler, maliyetler. Otobüs gelmezse planınız nasıl değişiyor?
🚀 Proje ve araştırma önerileri
- [kolay] Alma’nın mutfağı — Pizza/pasta örneğini genişletin: 10 eylem, 3 hedef. Planlayıcınızın bulduğu planları ve maliyetleri tablo olarak yazdırın.
- [kolay] Oduncu köylü — Unity/p5.js: köylü balta bulur, ağaç keser, odunu depoya taşır; balta kırılınca yeniden planlar. GOAP’ın klasik “ilk proje”si.
- [orta] F.E.A.R. odası — Bu sunumdaki kapı/pencere sahnesini 3B’de: NavMesh + GOAP + başarısızlık belleği. Oyuncu kapıyı gerçekten tutabilsin.
- [orta] HTN troll — Trunk Thumper alanını Fluid HTN ile Unity’de kurun; kütük kırılınca yeniden ağaç sökmesini izleyin.
- [zor] Sürü planlayıcı — Horizon tarzı: bir grup ajanı, üç makineye roller dağıtır; saldıran HTN ile plan yapar, diğerleri bekler.
- [araştırma] LLM eylem tablosu — Bir LLM’den yeni bir düşman türü için eylem tablosu (pre/eff/cost JSON) üretmesini isteyin; planlayıcıyla otomatik test edin: kaç tanesi geçerli plan üretiyor?
- [araştırma] GOAP vs HTN ölçümü — Aynı problemi iki yöntemle çözüp eylem sayısı arttıkça planlama süresini ölçün; Humphreys’in “HTN daha hızlıydı” gözlemini tekrar edin.
Neler öğrendik? 🎒
- Planlama: hedefe götüren eylem dizisini aramak; Shakey → STRIPS → GOAP.
- Eylem = ön koşul + etki + maliyet; geçişleri kimse yazmaz.
- Plan arama = durum grafında A*.
- F.E.A.R.: üç durum, bir plan; hedef/eylem ayrımı; kapı → tekme → pencere; tim taktiği yanılsaması.
- Yeniden planlama ve başarısızlık belleği.
- HTN: bileşik görev, yöntem, ilkel görev, geri izleme; Trunk Thumper.
- Oyunlar: Shadow of Mordor, Tomb Raider, Deus Ex HR DC, Transformers, Killzone, Horizon.
- Araçlar: CrashKonijn GOAP, ReGoap, Fluid HTN, GTPyhop, unified-planning.
- Sonraki: oyun ağaçları — rakip de plan yapıyorsa? Minimax ve MCTS.
🎮 Bu sunumdaki oyunlar (1/2)
Adı geçen oyunu tanımıyorsanız: oyuncuların kullandığı wiki sayfası ve oyunu kısaca gösteren bir video. ▶ video slaydın üstünde açılır (Esc ile kapanır); 🎯 işaretli bağlantılar doğrudan bu sunumdaki konuya gider.
🎮 Bu sunumdaki oyunlar (2/2)
Adı geçen oyunu tanımıyorsanız: oyuncuların kullandığı wiki sayfası ve oyunu kısaca gösteren bir video. ▶ video slaydın üstünde açılır (Esc ile kapanır); 🎯 işaretli bağlantılar doğrudan bu sunumdaki konuya gider.
Kaynaklar: videolar 🎬
 Building the AI of F.E.A.R. with Goal Oriented Action Planning
AI and Games
 The AI of F.E.A.R. — Goal Oriented Action Planning (AI and Games #01)
AI and Games
 Better AI in Unity — GOAP
git-amend
 Hybrid GOAP AI in Unity (Part 1: Foundations)
Iain McManus
 Combat AI for Action-Adventure Games [Unity/C#] [GOAP]
TheHappieCat
 I Made Complex Game AI Agents in Godot
Wahaha Yes
GDC Vault: Three States and a Plan (Orkin, 2006) · GOAP: Ten Years Old and No Fear! (2015) · Guerrilla: HTN Planning in Decima
📄 Akademik okumalar
GOAP’ın kaynağı; bu sunumdaki F.E.A.R. bilgilerinin çoğu buradan.
Klasik planlamanın temeli.
Trunk Thumper; Transformers: Fall of Cybertron.
Üretimde HTN: botlar ve taretler.
Planlayıcıyı oyun bütçesine sığdırmak.
FSM, BT, utility, GOAP, HTN karşılaştırması.
LLM + klasik planlayıcı.
Minecraft’ta beceri kütüphanesi kuran LLM ajanı.